La box eedomus+ dispose d’un haut parleur, pour ma part celle-ci étant dans mon garage je ne l’entend pas souvent, mais l’équipe de chez Connected Object a intégré un protocole de plus en plus utilisé : l’UPnP.
L’UPnp est un protocole qui a pour but de simplifier les connexions réseaux, que ce soit les partages de fichiers, les communications…. Je vais donc utiliser ce protocole afin de donner de la voix à ma domotique sur mes enceintes Sonos.
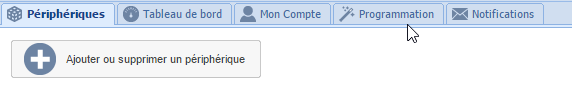
Pour mettre en place la synthèse vocale, il faut cliquer sur « Configuration » dans votre portail eedomus, puis sur « Ajouter ou supprimer un périphérique ».
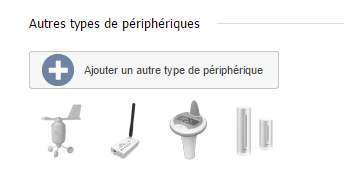
Je vais rajouter un autre type de périphérique
Je choisi la synthèse vocale.
Puis créer.
Cela va créer un périphérique de synthèse vocale.
La phrase par défaut me va bien pour commencer, c’est ici que vous allez rajouter les phrases que vous souhaitez entendre sur vos enceintes.
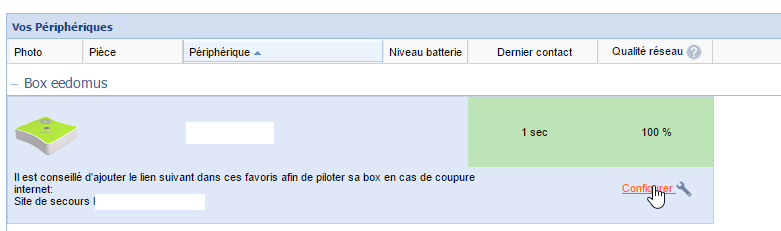
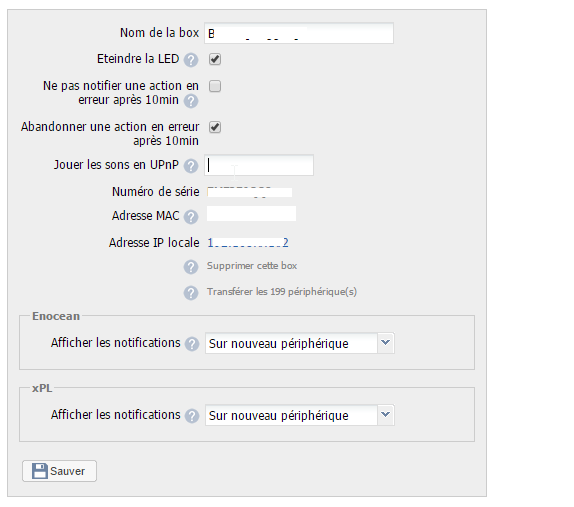
Maintenant, je dois spécifier que je veux entendre la synthèse vocale aussi sur mon système de multiroom, pour cela il faut aller dans « Configuration », et cliquer sur « Configurer » sur la box.
LIREEedomus : Téléinformation avec l’interface RFXCOM
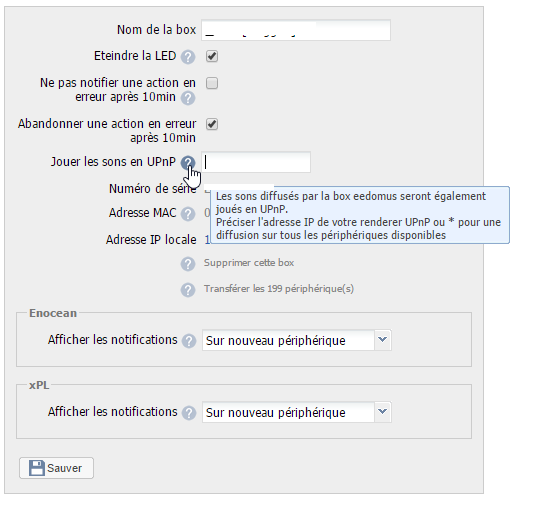
Dans la fenêtre vous avez : Jouer les sons en UPnP.
Si vous avez une seule enceinte, il faudra alors spécifier son adresse IP (exemple : 192.168.1.150), pour ma part ayant deux enceintes (Play1 et Play3) il faut mettre une * afin d’envoyer le son sur les périphériques disponibles.
Voila !
L’inconvénient avec cela c’est que si vous avez d’autres périphériques capables de diffuser un son joué en UPnP alors ils risquent également de jouer le son de votre synthèse vocale… Il serait super de pouvoir lister des périphériques dans la configuration de la box Eedomus.
Du coup ce que j’ai fait c’est désactiver la fonction sur d’autres appareils afin de ne laisser que mon système Multiroom Sonos jouer les synthèses vocales de ma box eedomus.
Dans les maisons il arrive que la machine à laver soit au sous sol. Du coup on n’entend pas le signal qui indique que le programme est fini. Avec un module de mesure d’énergie il est possible d’y arriver.
Cet article fait parti de la série « Mon appartement domotique » . Installation basée sur le controleur Domotique VeraLite.
Mon deuxième objectif
Personnellement, j’ai un deuxième objectif c’est de ne pas entendre cette sonnerie après 22h. Quand on est dans son lit il est pénible de devoir ressortir pour mettre le linge à sécher. Donc dans mon cas je souhaite être notifié de la fin du programme uniquement si on est entre 8h et 22h.
1er pré requis : installer un module de mesure d’énergie
Le modèle de AEON Labs est un module qui permet de mesure l’énergie. On va donc le placer sur la prise électrique qui alimente la machine à laver.
Quand la machine à laver est lancée, le module mesure jusqu’à 233W. Quand le programme est fini et que la machine passe en veille, sa consommation est de 2w. Donc il suffit de détecter le moment où la mesure passe en dessous de 3W pour savoir que le programme est fini. En toute logique il faut qu’on note le moment où la machine est lancée.
2nd pré requis : créer un module virtuel symbolisant la machine à laver
A l’aide d’un module virtuel qui symbolise la machine à laver on va indiquer si la machine est lancée ou pas. Il suffit de vérifier si sa consommation est au dessus de 3W. Si c’est le cas, un programme est en cours.
Pour faire simple, on va considérer que la machine est une ampoule avec donc deux états « allumée » ou « éteinte ».
Sur la Veralite les modules sont typés selon le standard uPnP.
Avant de créer le module il faut « uploader » le fichier « I_BinaryLight1.xml ». Vous le trouverez sur le site FAQ de MIOS.
Il suffit d’aller dans le menu « Develop Apps » puis « Luup files » et d’uploader le fichier en cliquant sur la case « Restart luup engine after upload ».
Puis allez dans « Create device », dans le champ description saisissez le nom du module virtuel.
Dans le champ « Upnp Device Filename » saisissez « D_BinaryLight1.xml ».
Dans le champ « Upnp Implementation Filename » saisissez « I_BinaryLight1.xml ».
Votre module va apparaitre tout de suite mais faites rafraichir votre dashboard pour que votre module soit parfaitement installé.
Création de la scène
Il reste à créer une scène qui va vérifier toutes les 5 minutes l’état de la machine.
La scène est uniquement constituée d’un code en Luup, qui sera exécuté selon le planning mis dans l’onglet « Schedule ».
local t = os.date(‘*t’) — récupère le temps
local current_second = t.hour * 3600 + t.min * 60 + t.sec — converti en seconde depuis minuit
local min_time_in_seconds = 8 * 3600 + 0 * 60 — 08:00
local max_time_in_seconds = 22 * 3600 + 0 * 60 — 22:00
local lul_device = 47 — module mesure energie placé sur la prise de la machine
local lul_device_machine = 54 — module virtuel de la machine à laver
— on récupère l’état des modules
local status_machine = luup.variable_get( « urn:upnp-org:serviceId:SwitchPower1 », « Status », lul_device_machine) or « 0 »
— on récupère la consommation de la machine
local status_module = luup.variable_get( « urn:upnp-org:serviceId:SwitchPower1 », « Status », lul_device) or « 0 »
local watts = luup.variable_get( « urn:micasaverde-com:serviceId:EnergyMetering1 », « Watts », lul_device)
watts = tonumber( watts, 10) or 0
— si la consommation est au dessus de 3watt c’est que la machine est en cours — on met le status du module virtuel a ON
if (status_module ~= « 0 » and watts > 3) then — on met le device virtuel a 1
luup.call_action(« urn:upnp-org:serviceId:SwitchPower1 », « SetTarget », {newTargetValue = « 1 »}, lul_device_machine)
end
— si la machine est allumée et que la consommation est < 3watt, le programme est fini — on remet le status de la machine à OFF et on notifie si c’est avant 22h !!!
if (status_machine ~= « 0 » and status_module ~= « 0 » and watts < 3 and current_second > min_time_in_seconds and current_second < max_time_in_seconds) then
luup.inet.wget(« http://api.pushingbox.com/pushingbox?devid=xxxxxxxxxxxxxxxx »)
end
if (status_machine ~= « 0 » and status_module ~= « 0 » and watts < 3) then — on met le device virtuel a 0
luup.call_action(« urn:upnp-org:serviceId:SwitchPower1 », « SetTarget », {newTargetValue = « 0 »}, lul_device_machine)
return true
else
return false
end
La touche finale
Pour finir j’ai eu envie de remplacer la sonnerie de la machine par une notification plus amusante. Donc après quelques recherches je suis tombé sur une notice qui explique comment désactiver la sonnerie, sur ce coup là j’ai eu de la chance. Puis via pushingbox.com j’ai configuré la notification pour que ce soit mon Karotz qui nous informe « La machine à laver a terminé son programme ».
C’est qui a été amusant c’est de rendre la machine à laver en un objet communiquant.
Je me demande si en analysant plus finement la consommation d’énergie il ne serait pas possible de détecter à quelle étape du programme elle est. De cette façon on pourrait indiquer dans le module visuellement l’étape en cours.
Pour débuter, il vous faudra un appareil rooté. C’est la condition sine qua none pour diffuser l’audio système de l’appareil, car c’est bien de cela qu’il s’agit quand on parle de streamer les alertes vocales, ou TTS. Ensuite il vous faudra l’application Allstream, disponible sur le Play Store. Cette application est compatible Airplay, et c’est donc elle qui me permet de diffuser mes alertes via ma Freebox. Lorsque Papa Noël sera passé, je diffuserai sur mon Raspberry Pi via Shairport, cela me permettra ainsi de séparer l’audio de la Freebox et les alertes, et surtout de faire fonctionner le système même lorsque la Freebox est éteinte.
Donc une fois l’application installée et lancée, elle va lancer un scan des appareils compatibles. Je choisis pour ma part le Freebox Player. Notez que cela fonctionne aussi sur le Server, mais cela fait disparaître l’heure du boîtier, ce qui me dérange quelque peu. L’application va vous demander une autorisation Root, chose qu’il faut bien sûr accepter pour le bon fonctionnement de l’ensemble.
Vous pouvez maintenant faire le test en envoyant une requête Ok Google. Notez qu’ici, c’est tout l’audio système qui est envoyé via Airplay, cela inclura donc le son de vos vidéos, ou l’audio de vos players. Vous noterez aussi un décalage de 2 secondes entre l’appareil Android et le récepteur. Ce délai peut être réduit dans les préférences d’Allstream, mais une valeur trop petite peut donner un son haché.
Faire parler sa maison à la demandePour ma part, j’utilise Tasker plutôt que S.A.R.A.H pour 2 raisons : d’une, je suis une bille en XML, de deux je ne peux pas me permettre de laisser tourner un ordi 24/24 pour héberger un serveur, rapport à la consommation et au prix de la machine. J’utilise donc un smartphone, prochainement une tablette (la CDisplay pour être précis) avec Tasker, qui communique parfaitement via des requêtes http.
Il y a deux façons de faire parler sa maison, la simple, mais limitée, et la complexe mais versatile :
La simpleOn utilisera l’application Voice Notifier, qui vocalise toutes vos notifications. Bien entendu, vous pouvez choisir les applications concernées. Un exemple : Pushbullet. N’activez que Pushbullet (à condition que l’application soit installée bien sûr), et envoyez à votre tablette une notification. Celle-ci sera lue par Voice Notifier, et diffusée sur votre système hi-fi via Airplay et l’appli Allcast. Vous suivez toujours ? Alors on monte d’un cran.
Paramétrage du profilJe crée un profil ayant pour événement « plugin/autovoice recognize », avec pour filtre » Ferme les volets ».
Paramétrage de la tâcheJe crée une nouvelle tâche avec l’action de mon choix, la fermeture des volets via une requête http sur ma box domotique, ainsi qu’une confirmation vocale : « Alerte/dire », avec la phrase « Je ferme les volets » en n’oubliant pas de préciser le moteur TTS à utiliser. C’est tout !
Cette action pourra être déclenchée via un raccourci sur la home de la tablette, ou via OK Google (si, si !) si l’intégration OK Google a été paramétrée dans les préférences du plugin Autovoice. Dans la vidéo suivante, je pilote ma Freebox via des requêtes http.
Note : L’application AirPlay DLNA SONOS Chrome Roku fait à priori la même chose que Allstream et semble compatible Sonos.
Puis retirez l’étiquette de protection de la pile (incluse).
Votre détecteur est désormais alimenté. La durée de la pile est estimée (en conditions normales) à 2 ans mais peut bien évidemment être plus faible si :
– l’intervalle de réveil (Wake Up) est trop court.
– les rapports de mesure de la température et luminosité sont trop fréquents.
– les périphériques associés ou le contrôleur principal du réseau Z-Wave sont déconnectés de la source d’alimentation, le détecteur tentera fréquemment de se re-connecter avec ces éléments.
Lorsque la batterie de la pile est faible, un icône d’une batterie en rouge sera affichée dans l’interface du contrôleur domotique Home Center 2 ou Home Center Lite.
3- INCLUSION
Pour réaliser l’inclusion du détecteur de mouvement FGMS-001 dans votre réseau Z-Wave, soyez à proximité de votre contrôleur domotique, mettez celui-ci en mode inclusion et appuyez 3 fois brièvement (en moins de 1.5 secondes) sur le bouton d’apprentissage de votre détecteur.
Lorsque votre détecteur de mouvement FGMS-001 a été inclus, celui-ci va être configuré automatiquement et apparaît dans l’interface de votre contrôleur :
– Zipabox (bientôt, lors de la bonne compatibilité du détecteur avec cette box domotique)
– Vera (bientôt, lors de la bonne compatibilité du détecteur avec cette box domotique)
– Zibase (bientôt, lors de la bonne compatibilité du détecteur avec cette box domotique)
Vous pouvez désormais utiliser votre détecteur de mouvement pour détecter des mouvements, sabotages et séismes ainsi que la luminosité et température mesurée de votre pièce.
4- FIXATION
Après avoir inclus votre détecteur de mouvement FGMS-001, vous allez désormais pouvoir fixer celui-ci dans une pièce de votre maison en respectant la distance de communication avec votre contrôleurdomotique qui est estimée à 30 m maximum en intérieur sans répéteur (privilégiez à environ 20 mètres pour une utilisation fiable). Cette distance pourra être augmentée à l’aide de répéteurs (par exemple, des modules filaires : Wall Plug FGWPE-101, FGS-211, FGS-221, FGD-211, FGRM-221 etc). Pour réaliser une vérification de portée, maintenez appuyé durant 2 à 4 secondes le bouton d’apprentissage du détecteur de mouvement FGMS-001. Celui-ci s’allumera en violet indiquant que son mode « testeur de réseau Z-Wave » est activé.
Relâchez puis ré-appuyez brièvement le bouton d’apprentissage. Votre détecteur de mouvement affichera son mode de communication :
– Vert : le détecteur communique directement avec le contrôleur domotique principal.
– Jaune : le détecteur communique avec le contrôleur domotique principal à travers des modules agissant en répéteurs.
– Violet : distance de communication maximum entre le détecteur et le contrôleur domotique principal.
– Rouge : la distance de communication entre le détecteur et le contrôleur domotique principal est trop importante (même avec des répéteurs).
Comme vous constatez, il est donc conseillé que votre détecteur affiche une couleur verte (ou éventuellement jaune).
Si celui-ci affiche une couleur violette ou rouge, réduisez la distance de communication ou ajoutez un module agissant comme répéteur.
Si la distance de communication est bonne à l’endroit où vous souhaitez mettre en place votre détecteur de mouvement FGMS-001, appuyez une fois sur le bouton d’apprentissage pour quitter le mode de testeur de portée puis fixez votre détecteur à l’aide de la vis + cheville ou de l’autocollant double face (attention, votre détecteur de mouvement FGMS-001 ne pourra pas être utilisé en extérieur car il ne possède pas la mention IP44. Celui-ci ne devra également pas être exposé à des arbres, voitures ou autre élément susceptible d’être en mouvement et provoquer des détections intempestives).
Voici la zone de détection du détecteur si vous fixez celui-ci à 3 m de hauteur.
Voici la zone de détection du détecteur si vous fixez celui-ci au sol.
5- CONFIGURATION
Voici la liste de tout les paramètres du détecteur de mouvement Fibaro FGMS-001 que vous pouvez configurer (ceux-ci sont tous disponibles dans l’interface du Home Center 2 et Home Center Lite) :
Paramètre n°1 : SENSIBILITE DU DETECTEUR DE MOUVEMENT
Ce paramètre définit la sensibilité du capteur PIR. Plus sa valeur est petite, plus le capteur PIR sera sensible.
Plage des valeurs : 8 – 255
Valeur par défaut : 10
Valeur du paramètre : 1 [byte]
Paramètre n°2 : INERTIE DU DETECTEUR DE MOUVEMENT
Temps pour lequel le capteur PIR sera « aveugle » aux mouvements. Ce paramètre détermine le temps minimum après lequel le capteur PIR sera prêt à détecter un nouveau mouvement. Plus ce temps est important, plus la vie de la batterie sera longue. Vous pouvez réduire cette valeur dès que vous avez besoin que le capteur PIR détecte un mouvement plus rapidement. Le temps d’inertie devrait être plus petit que celui qui figure dans le paramètre 6 (temps de maintien du mouvement).
Plage de valeurs : 0 – 15
Temps calculé sur la base de la formule : temps [s] = 0,5 x(valeur+1)
Valeur par défaut : 15 (8 secondes)
Valeur du paramètre : 1 [byte]
Paramètre n°3 : « PULSE COUNTER » DU CAPTEUR PIR
Définition du nombre de mouvements qu`il faudrait effectuer (en théorie) pour que le capteur PIR détecte le mouvement. Plus cette valeur est haute, moins le capteur PIR sera sensible. Il n`est pas recommandé de modifier ce paramètre.
Plage de valeurs : 0 – 3
Formule pour calculer le nombre d’impulsions : nombre d`impulsions = (valeur +1)
Valeur par défaut : 1 (2 impulsions)
Valeur du paramètre : 1 [byte]
Paramètre n°4 : « WINDOW TIME » DU CAPTEUR PIR
Ce paramètre détermine le temps pendant lequel il doit y avoir un nombre de mouvements déterminé (paramètre 3) pour que le capteur détecte le mouvement. Théoriquement plus cette valeur est grande, plus le capteur PIR est sensible.
Il n`est pas recommandé de modifier ce paramètre.
Plage de valeurs : 0 – 3
Formule pour calculer le temps : temps [s] = 4 x (valeur+1)
Valeur par défaut : 2 (12 secondes)
Valeur du paramètre : 1 [byte]
Paramètre n°6 : TEMPS DE MAINTIEN DU MOUVEMENT
L`alarme du mouvement détectée sera retirée dans le contrôleur et les dispositifs associés après le temps défini dans ce paramètre. Chaque mouvement suivant fera prolonger ce temps et recommencer son calcul. Dans le cas de petites valeurs, de moins de 10 secondes, il faut corriger de manière appropriée le paramètre 2 (le paramètre « Blind Time » du capteur PIR).
Plage de valeurs : 1 – 65535 (1 – 65535 secondes)
Valeur par défaut : 30 (30 secondes)
Valeur du paramètre : 2 [bytes]
Paramètre n°8 : MODE DE FONCTIONNEMENT DU CAPTEUR PIR
Ce paramètre définit les conditions de luminosité dans lesquelles fonctionnera le capteur PIR. Ce paramètre influence uniquement les rapports de mouvement et les associations. Le capteur anti-sabotage, les mesures de la lumière et de la température seront actives quelque soit la valeur de ce paramètre.
0 – le capteur PIR fonctionne sans cesse
1 – le capteur PIR fonctionne pendant la journée uniquement
2 – le capteur PIR fonctionne pendant la nuit uniquement
Valeur par défaut : 0
Valeur du paramètre : 1 [byte]
Paramètre n°9 : LIMITE DE FONCTIONNEMEMT JOUR ET NUIT
Ce paramètre définit la limite du niveau de luminosité pour le paramètre 8.
Plage des valeurs : 1 – 65535 (1 – 65535 lux)
Valeur par défaut 200 (200 lux)
Valeur du paramètre : 2 [bytes]
Paramètre n°12 : CONFIGURATION DES MESSAGES DES CLASSES DE COMMANDE CLASSIQUES « BASIC COMMAND CLASS »
Ce paramètre définit quels messages seront envoyés dans le premier groupe d`association (lié avec le capteur PIR).
0 – envoi du message de commande BASIC ON et BASIC OFF dans Basic Command Class
1 – le message de commande BASIC ON sera uniquement envoyé dans Basic Command
2 – le message de commande BASIC OFF sera uniquement envoyé dans Basic Command
Les valeurs des messages de commande BASIC ON et BASIC OFF peuvent ètre modifiées par les paramètres dédiés.
Valeur par défaut : 0
Valeur du paramètre : 1 [byte]
Paramètre n°14 : VALEUR DU MESSAGE DE COMMANDE BASIC ON
La valeur 255 permet d’activer le dispositif. Dans le cas du module Dimmer (variateur) la valeur 255 signifie qu`il va passer sur son dernier état mémorisé. Par exemple, si le Dimmer (variateur) était à 30%, ensuite désactivé puis réactivé à l`aide de la commande 255, celui-ci s`activera sur son dernier état, soit à 30%.
Plage de valeurs : 0 – 255
Valeur par défaut : 255
Valeur du paramètre : 1 [byte]
Paramètre n°16 : VALEUR DU MESSAGE DE COMMANDE BASIC OFF
Ce message de commande est envoyé au moment de l`annulation du mouvement après le temps de maintien du mouvement défini par le paramètre 6 (temps de maintien du mouvement).
La valeur 0 permet de désactiver le dispositif, en revanche, la valeur 255 permet d’activer le dispositif. Dans le cas du module Dimmer (variateur) la valeur 255 signifie qu`il va passer sur son dernier état mémorisé. Par exemple, si le Dimmer (variateur) était à 30% , désactivé puis réactivé à l`aide de la commande 255, celui-ci s`activera sur son dernier état, soit à 30%.
Plage de valeurs : 0 – 255
Valeur par défaut : 255
Valeur du paramètre : 1 [byte]
Paramètre n°20 : SENSIBILITE DU CAPTEUR ANTI-SABOTAGE
Ce paramètre détermine de combien doit changer la charge du capteur du mouvement pour que le capteur anti-sabotage notifie un sabotage. Cette unité est exprimée en fonction de l’accélération terrestre g.
Plage de valeurs : 0 – 122 (0,08 – 2 g ; multiplication par 0,016g ; 0 signifie que le « capteur anti-sabotage » est désactivé).
Valeur par défaut : 15 (0,224g)
Valeur du paramètre : 1 [byte]
Paramètre n°22 : TEMPS DE MAINTIEN DE L`ALARME DU CAPTEUR ANTI-SABOTAGE
Temps passé après lequel l`alarme du capteur anti-sabotage sera désactivée. Chaque nouvelle détection de sabotage ne prolongera pas le temps de maintien du capteur anti-sabotage.
Plage de valeurs : 1 – 65535 (1 – 65535 secondes)
Valeur par défaut : 30 (secondes)
Valeur du paramètre : 2 [bytes]
Paramètre n°24 : MODE DE TRAVAIL DU CAPTEUR ANTI-SABOTAGE
Ce paramètre définit le comportement et le mode de notification du capteur anti-sabotage
0 – La détection d’un sabotage par le détecteur est notifiée dans la classe de commande du détecteur d’alarme. L`annulation n’est pas notifiée.
1 – La détection d’un sabotage par le détecteur est notifiée dans la classe de commande du détecteur d’alarme. L`annulation du capteur anti-sabotage est notifiée dans la classe de commande du détecteur d’alarme après le temps défini dans le paramètre 22 (délai d’annulation de l`alarme de sabotage).
2 – La détection d’un sabotage par le capteur anti-sabotage est notifiée dans la classe de commande du détecteur d’alarme. L`annulation n’est pas notifiée.
L’orientation du détecteur dans l’espace est notifiée dans la classe de commande du détecteur d’alarme après le délai indiqué dans le paramètre 22.
3 – La détection d’un sabotage est notifiée dans la classe de commande du détecteur d’alarme. L’annulation est notifiée dans la classe de commande du détecteur d’alarme après le temps défini dans le paramètre 22. L’orientation du détecteur dans l’espace est notifiée dans la classe de commande du détecteur d’alarme après le temps défini dans le paramètre 22.
4 – Le niveau maximum de vibrations est enregistré durant la période définie dans le paramètre 22. Les rapports cessent d’être envoyés lorsque les vibrations cessent. Ceux-ci sont envoyés dans la classe de commande du détecteur d’alarme. La valeur affichée dans le champ « valeur » (0 – 100) dépendra de la force des vibrations. Les rapports aux groupes d’association sont envoyés à l’aide de la classe de commande du détecteur d’alarme.
Valeur disponible : 0 ou 255.
Valeur par défaut : 0
Valeur du paramètre : 1 [byte]
Paramètre n°26 : ACTIVITES DU CAPTEUR ANTI-SABOTAGE DANS LE MODE BROADCAST
Ce paramètre détermine si le message de détection d’un sabotage du capteur anti-sabotage sera envoyé dans le mode broadcast. Les messages broadcast peuvent être reçus par tous les dispositifs à sa portée (s`ils le permettent).
0- la détection d’un sabotage du capteur anti-sabotage n`est pas notifiée dans le mode broadcast
1- la détection d’un sabotage du capteur anti-sabotage n`est pas notifiée dans le mode broadcast
Valeur par défaut : 0
Valeur du paramètre : 1 [byte]
Paramètre n°40 : SEUIL DE DÉCLENCHEMENT DES RAPPORTS DE LUMINOSITE
Ce paramètre détermine de combien devra changer la luminosité par rapport à la dernière valeur notifiée pour que cette nouvelle valeur soit également notifiée au contrôleur.
Plage de valeurs : 0 65535. (1 – 65535 lux, 0 = aucun rapport envoyé)
Valeur par défaut : 200
Valeur du paramètre : 2 [bytes]
Paramètre n°42 : TEMPS ECOULE ENTRE LES RAPPORTS SUCCESSIFS DES VALEURS DE LUMINOSITE
Ce paramètre détermine l`intervalle entre les envois des rapports successifs de luminosité. Ces rapports sont envoyés mème s`il n`y a pas eu de changement de luminosité.
Plage de valeurs : 0 – 65535. (1 – 65535 secondes, 0 = aucun rapport envoyé)
Valeur par défaut : 0 (pas de rapport)
Valeur du paramètre : 2 [bytes]
Paramètre n°60 : SEUIL DE DÉCLENCHEMENT DES RAPPORTS DE CAPTEUR DE TEMPERATURE.
Ce paramètre détermine de combien devra changer la température par rapport à la dernière valeur notifiée pour que cette nouvelle valeur soit également notifiée au contrôleur.
Plage de valeurs : 0 – 255 (0,1-25,5 degrés C, 0 = aucun rapport envoyé)
Valeur par défaut : 10 (1 °C)
Valeur du paramètre : 1 [byte]
Paramètre n°62 : TEMPS ENTRE LES MESURES SUCCESSIVES DE TEMPERATURE
Ce paramètre détermine la fréquence de mesures. Plus la durée entre les mesures sera courte, plus la température sera mesurée fréquemment au détriment de la durée de vie de la batterie.
Plage de valeurs : 0 – 65535 (1 – 65535 secondes, 0 = la température n’est pas mesurée)
Valeur par défaut : 900 (900 secondes)
Valeur du paramètre : 2 [bytes]
Paramètre n°64 : TEMPS ENTRE LES RAPPORTS SUCCESSIFS DE TEMPERATURE
Ce paramètre détermine la fréquence des rapports de température envoyés au contrôleur.
Plage de valeurs : 0 – 65535. (1 – 65535 secondes, 0 = aucun rapport envoyé)
Valeur par défaut : 0 (pas de rapport)
Valeur du paramètre : 2 [bytes]
Paramètre n°66 : CORRECTION (OFFSET) DE LA TEMPERATURE
C`est la valeur qui sera ajoutée à celle de la température réellement mesurée.
Plage de valeurs : 0 – 1000 (0 à 100 °C) ou bien 64536-65535 (-100 à -0,1 °C)
Valeur par défaut : 0 (0 degré °C)
Valeur du paramètre : 2 [bytes]
Paramètre n°80 : MODE DE SIGNALISATION DE MOUVEMENT DETECTE
Ce paramètre détermine le type d’allumage de la LED après avoir détecté un mouvement.
Valeurs 1 à 9 – Clignotement prolongé au moment de l`envoi du rapport d’une détection. Aucun autre mouvement ne sera indiqué jusqu’à ce que l’alarme soit annulée.
Valeurs 10 à 18 – Clignotement prolongé au moment de l`envoi du rapport d’une détection et clignotement court à chaque fois qu’un nouveau mouvement est détecté.
Valeurs 19 à 26 – Clignotement prolongé au moment de l`envoi du rapport d’une détection et deux clignotements courts dès la détection d’un autre mouvement.
0 – signalisation désactivée
1 – couleur en fonction de la température. Défini dans les paramètres 86 et 87.
2 – mode lampe de poche – La LED s’illumine en blanc pendant 10 secondes.
3 – couleur blanche
4 – couleur rouge
5 – couleur verte
6 – couleur bleue
7 – couleur jaune
8 – couleur cyan
9 – couleur magenta
10 – couleur en fonction de la température. Défini dans les paramètres 86 et 87.
11 – mode lampe de poche – La LED s’illumine en blanc pendant 10 secondes.
Chaque nouveau mouvement prolongera l’illumination de 10 secondes.
12 – couleur blanche
13 – couleur rouge
14 – couleur verte
15 – couleur bleue
16 – couleur jaune
17 – couleur cyan
18 – couleur magenta
19 – couleur en fonction de la température. Défini dans les paramètres 86 et 87.
20 – couleur blanche
21 – couleur rouge
22 – couleur verte
23 – couleur bleue
24 – couleur jaune
25 – couleur cyan
26 – couleur magenta
Valeur par défaut : 10
Valeur du paramètre : 1 [byte]
Paramètre n°81 : LUMINOSITE DE LA LED
Ce paramètre détermine la luminosité de la LED après avoir détecté le mouvement.
Plage de valeurs : 0 – 100 (1% – 100%, 0 = la luminosité dépendra de l`éclairage du local – voir paramètres 82 et 83).
Valeur par défaut : 50 (50%)
Valeur du paramètre : 1 [byte]
Paramètre n°82 : NIVEAU D’ECLAIRAGE DU LOCAL/ALENTOURS AU-DESSOUS DUQUEL LA LED S`ALLUMERA AU NIVEAU DE 1% DE SA LUMINOSITE MAXIMALE
Ce paramètre est important seulement quand le paramètre 81 (luminosité de la LED) a été configuré de manière adéquate.
Plage de valeurs : 0 jusqu`à la valeur du paramètre 83 (0 à 32766 lux)
Valeur par défaut : 100 (100 lux)
Valeur du paramètre : 2 [bytes]
Paramètre n°83 : NIVEAU D`ECLAIRAGE DU LOCAL/ALENTOURS AU-DESSOUS DUQUEL LA LED S`ALLUMERA AU NIVEAU DE 100% DE SA LUMINOSITE MAXIMALE
Ce paramètre est important seulement quand le paramètre 81 (luminosité de la LED) a été configuré de manière adéquate.
Plage de valeurs : valeur du paramètre 82 jusqu`à 32767 (1 à 32767 lux)
Valeur par défaut : 1000 (1000 lux)
Valeur du paramètre : 2 [bytes]
Paramètre n°86 : TEMPERATURE MINIMALE POUR L’ILLUMINATION DE LA LED EN BLEU
Ce paramètre est important seulement quand le paramètre 80 (signalisation de la détection du mouvement) a été configuré de manière adéquate.
Plage de valeurs : 0 jusqu`à la valeur du paramètre 87 ( 0 – 255 °C)
Valeur par défaut : 18 (18 °C)
Valeur du paramètre : 1 [byte]
Paramètre n°87 : TEMPERATURE MAXIMALE POUR L’ILLUMINATION DE LA LED EN ROUGE
Ce paramètre est important seulement quand le paramètre 80 (signalisation de la détection du mouvement) a été configuré de manière adéquate.
Plage de valeurs : valeur du paramètre 86 jusqu`à 255 ( 1 – 255 °C)
Valeur par défaut : 28 (28 °C)
Valeur du paramètre : 1 [byte]
Paramètre n°89 : SIGNALISATION DE DETECTION DU CAPTEUR ANTI-SABOTAGE AVEC LED ALLUMEE
Cette signalisation rappelle celle d`une voiture de patrouille de la police
0 – la détection du capteur anti-sabotage n`est pas signalé par la LED allumée
1 – la détection du capteur anti-sabotage est signalée par la LED allumée
Valeur par défaut : 1
Valeur du paramètre : 1 [byte]
6- FONCTIONNALITÉS
Votre imagination est votre seule limite pour utiliser ce détecteur de mouvement FGMS-001 mais si les idées vous manquent, voici des fonctionnalités courantes que nous vous recommandons :
6.1- Sécurité
– Détection d’intrusion : Lorsque vous partez de votre domicile, vous armez votre détecteur de mouvement FGMS-001. Si celui-ci détecte un mouvement, alors il enverra l’information à votre contrôleur domotique et votre sirène d’alarme (par exemple : SSA1, SSA2 ou SSA3) ainsi que votre éclairage (commandé par exemple par un ou plusieurs micromodules commutateurs FGS-211 ou FGS-221) s’activeront automatiquement, permettant ainsi de dissuader un éventuel cambrioleur. Quelque soit l’endroit où vous êtes, vous recevrez également une notification PUSH sur votre smartphone vous informant de cette intrusion.
– Détection d’un séisme : grâce à son accéléromètre intégré, le détecteur détecte les vibrations et vous informera en cas d’une menace de séisme.
– Détection de mouvement de votre enfant : durant la journée ou la nuit, si votre enfant se déplace, alors vous serez prévenu par une notification PUSH sur votre smartphone.
6.2- Économies d’énergie
– Extinction automatique de l’éclairage et du chauffage : lorsqu’il ne détecte aucun mouvement durant une certaine durée (par exemple, lorsque personne n’est présent dans votre maison/appartement), alors il y aura une extinction automatique de l’éclairage et du chauffage (commandé par exemple par des micromodules FGS-211, FGS-221 ou FGD-211 pour l’éclairage, et des modules Wall Plug FGWPE-101 pour le chauffage).
– Mesure d’énergie : vous pouvez visualiser à tout moment la température mesurée par votre détecteur de mouvement FGMS-001 et ainsi réduire votre consommation en chauffage.
– Mesure de la luminosité : vous pouvez visualiser à tout moment la luminosité mesurée par votre détecteur de mouvement FGMS-001 et ainsi réduire votre consommation en climatisation en fermant vos volets roulants (commandé par exemple par des micromodules FGRM-221) durant l’été si le soleil est au rendez-vous.
6.3- Confort
– Activation automatique du chauffage : si votre détecteur détecte votre présence dans une pièce et la température mesurée est en dessous de la consigne, alors le chauffage s’active automatiquement (commandé par exemple par des modules Wall Plug FGWPE-101).
– Activation automatique de l’éclairage : durant la nuit, si vous accédez à une pièce et un mouvement est détecté par votre détecteur, alors l’éclairage s’active automatiquement (commandé par exemple par des micromodules FGS-211, FGS-221 ou FGD-211).
– Extinction automatique de l’éclairage : lorsque le détecteur ne détecte aucun mouvement durant une certaine durée, alors il y aura une extinction automatique de l’éclairage et permettant d’éviter d’éteindre manuellement celui-ci (commandé par exemple par des micromodules FGS-211, FGS-221 ou FGD-211).
– Endormissement de votre enfant : lorsque votre enfant s’endort et votre détecteur ne détecte aucun mouvement durant une certaine durée, alors la lumière et la télévision s’éteignent automatiquement (commandé par exemple par des micromodules FGS-211, FGS-221 ou FGD-211 pour l’éclairage et un module Wall Plug FGWPE-101 pour la télévision).
6.4- Autonomie
– Activation/désactivation automatique de l’éclairage : l’éclairage (commandé par exemple par des micromodules FGS-211, FGS-221 ou FGD-211) s’active automatiquement lors d’un mouvement dans une pièce puis se désactive automatiquement lorsque aucun mouvement n’est détecté après une durée définie ce qui permet d’obtenir plus d’autonomie pour les personnes à mobilité réduite.
– Activation/désactivation automatique du chauffage : le chauffage (commandé par exemple par des modules Wall Plug FGWPE-101) s’active automatiquement lors d’un mouvement dans une pièce et que la température est inférieure à la consigne puis se désactive automatiquement lorsque aucun mouvement n’est détecté après une durée définie permettant aux personnes à mobilité réduite d’obtenir plus d’autonomie.
I’ve used Tasker for a while, but just recently I decided to try out some profiles from others. One cool profile that I found is the profile to automatically reply to an SMS message when driving. But it requires a little bit of work to get it to actually function. So here’s the steps I took to get it to work. Keep in mind that I’m currently running the Cyanogen mod, so some of these steps may work out of the box for you if you’re running a stock ROM.
Notice that this profile is looking for a task called “Convert_LOCSPD_MPH”. This task basically sets the variable that converts the speed to MPH. So we’ll have to create that.
Click “Tasks”
Click “New Task +”
Give your task a name. For mine, I used “ConvertMPH” just because it’s simple to know that’s what it does.
Click the “+” in the task to add a new action.
Click “Variable”
Click “Variable Set”
In the “Name” field, type %LOCSPDMPH
In the “To” field, type %LOCSPD * 2.23693629
Check the “Do Maths” checkbox
Click “Done” to save changes to the action
Click “Done” to save your task
OK, now the task is created. Let’s go plug it into the profile.
Open the “Received Text” profile
Click the “Auto Respond (If Driving)” task
Click “Edit”
For whatever reason, simply re-linking the “Perform Task” action didn’t work for me. I kept getting an error that said the task doesn’t exist when trying to test it. So I had to delete it and re-create it to get it to work.
Long-click on the “Perform Task” with the name “Convert_LOCSPD_MPH” and then drag it to the trash can. This will delete that action, but we’ll want to recreate it.
Click the “+” icon to add a new action.
Click “Tasker”
Click “Perform Task”
Above the “Name” field you’ll see a magnifying glass. Click this and then choose the task you just created a little bit ago. For me, it was the “ConvertMPH” task.
Click “Done” to save your action.
Now long-click on the “Perform Task” action and then move it above the “Send SMS” actions.
So the final order of the actions are: 1) Goto Action 2) GPS 3) Get Location 4) Perform Task 5) Send SMS
Click “Done” to save your task
OK so the task is all set up. Now to test it. How can you test it without actually driving, though? Well, we can actually take out the variable that checks the speed to test it. Before you do this, though, send yourself a text message because this task will automatically reply to whomever the last person who text’d you. So if you don’t send yourself a text message then whomever sent you a text message last will get an auto-reply from you.
Once you’ve sent yourself a text message, go back to Tasker and open up the “Auto Respond (If Driving)” task under the “Received Text” profile.
Open up the “Send SMS” action (should be number 5). Scroll down and you’ll find an IF statement that says %LOCSPDMPH > 5. Basically that means that this will only send an SMS if the GPS reports that you’re going greater than 5 MPH. So to test this, simply uncheck the checkbox to the right of “If” to turn off that if statement. Note: In here is where you can choose to store the SMS in your messaging app (if you want to see it in your sent folder of your SMS application as well as change the text of the actual SMS message as well. But if you’re running a test, don’t make any changes yet. Make sure it works first and then come back and change the text if that’s what you want to do.
Once the “If” statement is disabled, click “Done” to save the action. Then click the “Test” button on the task. Once you click “Test” you’ll notice a “Kill All” button that shows up to the left of “Test”. That means Tasker is working to run the task. Wait for the “Kill All” button to go away. Once it goes away, click “Cancel” to close out of the task. If you click “Done” it will save your changes and you’ll have to go back in to add the if statement again.
That’s it! You should now have a new text message that says something to the effect of:
(Auto) Texting and driving is dangerous. I’m currently driving (at 0 MPH). Will respond to you when I can safely.
By the way, the 0 MPH isn’t anything to worry about since this is just a test and quite obviously as you’re testing this you’re not going to be actually driving. 🙂
I pulled this profile setup from the Wiki [http://tasker.wikidot.com/
autorespondwhiledriving] and I couldn’t figure out exactly how to
setup the MPH conversion–I finally did:
Auto Respond While Driving
Download
This profile will automatically respond to any received SMS when you
are driving (or moving).
How it works.
Upon receiving a text the phone will check if it is near WiFi, this
prevents the phone from grabbing GPS Locations if you are sitting at
home/office, the task checks to see if your GPS is enabled (if not, it
will enable it) then grabs your current location. It will only respond
to the text if your speed is faster than 5 mph. There is an additional
task to convert the %LOCSPD from m/s to MPH and sets variable
%LOCSPDMPH.
Need to create an additional task.
This profile calls another task called « Convert_LOCSPD_MPH. » You will
need to create that. The task is simply a « Variable Set » of variable
%LOCSPDMPH, set that to %LOCSPD * 2.23693629. Select the « Do Maths »
option. This makes it easier to know how fast you are going.
Near WiFi
One of the conditions for the profile is to see if you are close to
your home/office WiFi. This prevents unnecessary GPS Location lookups
if you are sitting at home. THIS IS SET TO MY HOME’S SSID You should
modify (for your home/office) or remove the condition.
SMS to Send
This is currently set to: « (Auto) Texting and driving is dangerous.
I’m currently driving (at %LOCSPDMPH MPH). Will respond to you when I
can safely. »
You can modify if you like. Watch out if you are a speeder!
After you import this profile from the Tasker Wiki, all you have to do
is this:
Open Tasker and press the Tasks button at the bottom of the screen.
Select New Task at the top of the popup.
Name the new task « Convert_LOCSPD_MPH » (without quotations)
Select the « + » to enter an action
Select Variable
Select Variable Set
Name the Variable Set: %LOCSPDMPH
In the « To » field enter: %LOCSPD*2.23693629 (there should be no
spaces)
Put a check mark in the « Do Maths » box
Select « Done » to save your action
You should be done. Now to test:
Send yourself an SMS Message so the following test applies to you and
not the last person who texted you.
Open your imported Tasker profile and edit the Auto Respond (If
Driving) task.
Select action number 5, the Send SMS action.
Uncheck the « If » condition at the bottom of the action and select Done
to close the window.
On the next screen, select Test, wait for the Kill All button to
disappear, then hit cancel (so you don’t have to go back and check the
if condition–it’ll already be checked because you cancelled instead
of saved).
Wait for your message to appear–your message should state you’re
traveling at 0 MPH.
This profile will automatically respond to any received SMS when you are driving (or moving).
How it works.
Upon receiving a text the phone will check if it is near WiFi, this prevents the phone from doing grabbing GPS Locations if you are sitting at home/office, the task checks to see if your GPS is enabled (if not, it will enable it) then grabs your current location. It will only respond to the text if your speed is faster than 5 mph. There is an additional task to convert the %LOCSPD from m/s to MPH and sets variable %LOCSPDMPH.
Need to create an additional task.
This profile calls another task called « Convert_LOCSPD_MPH. » You will need to create that. The task is simply a « Variable Set » of variable %LOCSPDMPH, set that to %LOCSPD*2.23693629. Select the « Do Maths » option. This makes it easier to know how fast you are going. There should be no spaces in the formula.
Options
Near WiFi
One of the conditions for the profile is to see if you are close to your home/office WiFi. This prevents unnecessary GPS Location lookups if you are sitting at home. THIS IS SET TO MY HOME’S SSID You should modify (for your home/office) or remove the condition.
SMS to Send
This is currently set to: « (Auto) Texting and driving is dangerous. I’m currently driving (at %LOCSPDMPH MPH). Will respond to you when I can safely. »
You can modify if you like. Watch out if you are a speeder! 🙂
Question How can I stop this profile from replying to Facebook notifications?
One way is to change the « Received Text » from « Any » to « Any Favorite Contact »
– Any (phone book) contact rather than any favourite contact C:ANY
– Manage a list of exceptions: %EXCEPTIONS = 111/222/333/444/555
Reply to SMS *IF %CNUM DOESN’T MATCH %EXCEPTIONS
– Facebook messages come from special numbers so only reply to SMS *IF %CNUM MATCHES 07*/+44* (for mobile numbers in the UK)
I have tried this setup and have found an issue with it not registering your correct speed, it always comes in at 0mph for the first few scans, then is gets the correct speed, I have tried all sorts of methods to correct this with no luck Galaxy S3
– The only way this profile worked for me was to edit the included action ‘auto respond (if driving)’ as such:
1 Get location
2 Variable Set — MPH conversion (see above)
3 Send SMSRF
In other words, rather than create a new task as stated above, insert the Variable Set into included task called ‘auto respond (if driving)’.
I also removed the check whether GPS is on as I leave mine on.
– Is it possible to show my speed without decimals? i.e. ‘57.989 MPH’ which looks odd?
Nombreux sont ceux qui utilisent leur tablette pour piloter leur domotique. Seulement voilà, il faut réveiller la tablette pour accéder à son contenu, et pour les fainéants comme nous, c’est une manipulation de trop. Le sujet étant venu sur le tapis sur Google+, j’ai décidé d’écrire ce petit tuto en guise d’aide-mémoire, le but étant d’utiliser la caméra en façade de la tablette pour la réveiller automatiquement lorsqu’on s’en approche :
Il vous faudra régler 2 choses dans motion detector : activer l’envoi de notification et la sensibilité.
En réglant la sensibilité et la résolution comme je l’ai fait, la portée de détection se limite à environ 50cm, ce qui est suffisant pour moi. En augmentant la sensibilité et la résolution, vous augmenterez la portée et la tablette se réveillera plus souvent.
Vous l’aurez compris, Motion detector utilise la caméra frontale de la tablette et enverra une notification à Tasker pour réveiller la tablette.
Vient ensuite la partie Tasker, très simple.
On crée un événement/système/intent received et on indique la commande envoyée par Motion detector :
… et enfin on indique la tâche qui va réveiller la tablette par le biais de secure settings :
Nouvelle tâche/plugin/secure settings, puis configurer secure settings de la façon suivante : actions/wake device/bright screen et précisez la durée de réveil que vous voulez :
Voilà, c’est terminé, il ne vous reste qu’à peufiner les réglages de sensibilité s’ils ne vous conviennent pas. Le système a tout de même une limitation, il ne fonctionne pas dans le noir… Mais rien ne vous empêche, par le biais de votre box domotique et d’un détecteur de mouvement (type Fibaro Motion Sensor) d’envoyer une commande à Tasker pour supplanter Motion detector.